ハーモニックドライブ赤道儀への改造
今回は、 リングエンコーダの動作確認
機械加工部品の製造委託が完了し、現在はRA軸、DEC軸をそれぞれ単独で組み立て、動作試験を進めています。今のところ、DEC軸の作業を先行させています。
制御ソフトウェアについては、すでにステラナビゲータから自動導入できるところまで仕上がっています。
ただし、今回の開発で特に重視しているのは、各軸に直接取り付けたリングエンコーダによって、導入精度や追尾精度を高めることです。
ACサーボとハーモニックドライブによる駆動だけに頼るのではなく、赤道儀の軸そのものの回転位置をリングエンコーダで検出し、その位置情報を使って補正を行う構成です。
現在は、その開発の大詰めともいえるリングエンコーダの動作確認を行っているところです。
今回使用している部品の多くは、10年以上前から少しずつ集めてきたものです。それらが、ようやく日の目を見ることになりました。
10年前は、精密な機械加工を外部に製造委託するには相当な費用が必要で、とても現実的ではありませんでした。かといって、手持ちの工作機械では必要な加工精度を確保できず、計画は以前からあったものの、なかなか着手できずにいました。
それが最近になって、精密加工を比較的手頃な費用で委託できるようになり、ようやく実現できる環境が整ってきました。
また、今回の開発ではAIの支援も大きな助けになっています。AIがなければ、ここまで開発を進めることは難しかったと思います。
リングエンコーダの理論分解能
今回のリングエンコーダの仕様は次のとおりです。
-
リング直径:250 mm
-
リニアスケールのピッチ:20 µm
-
インターポレーション:2000倍
リング1周の長さは、
250 × π ≒ 785.4 mm
リニアスケールのピッチが20 µmなので、1 mmあたり50周期となります。
これを2000倍に補間すると、1回転あたりのカウント数は、
785.4 × 50 × 2000 = 78,540,000カウント/回転
1カウントあたりの角度を秒角に換算すると、
360 × 3600 ÷ 78,540,000 ≒ 0.0165秒角/カウント
となります。
計算上は、かなりの高分解能が得られることになります。
もっとも、これはあくまで理論上の分解能です。実際の位置検出精度は、スケールの精度や取付誤差、偏心、補間誤差、温度変化などにも左右されます。
さて、実際にはどこまでの精度が得られるのでしょうか。
DEC軸のリングエンコーダ
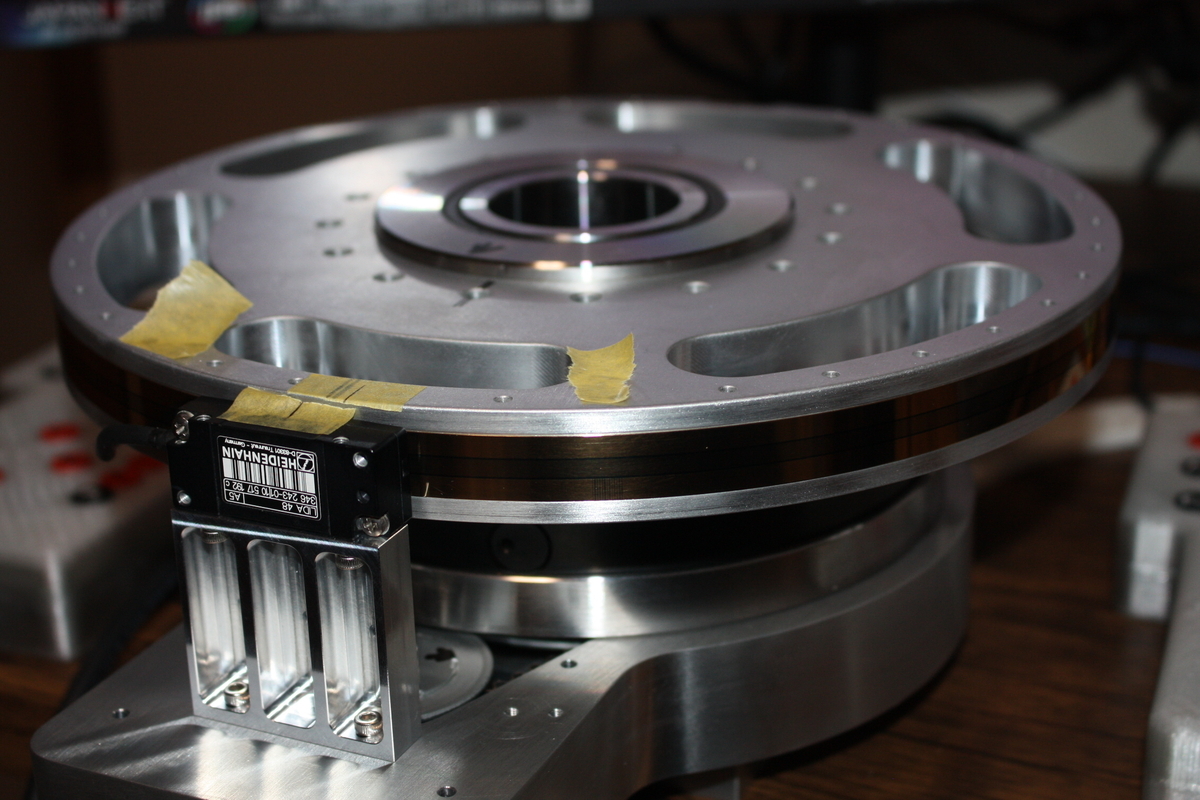
DEC軸には、直径250 mmのリングエンコーダを取り付けています。
リングの外周にはスケールテープを収めるための溝を加工し、そこにテープを落とし込む構造としています。
スケールヘッドはHEIDENHAIN製のLIDA 48です。A相、B相の信号が1 Vppの正弦波として出力されるタイプで、スケールテープには原点検出用のリファレンスマークも設けられています。
このリファレンスマークを利用することで、再現性の高い原点検出が期待できます。
スケールテープは鋼製で、リング本体はアルミ製です。
両者は熱膨張率が異なるため、テープをリングに完全固定してしまうと、温度変化によって歪みが発生する可能性があります。
そこで、スケールテープにはスプリングでテンションをかけ、リングの外周に密着させる構造にしました。

比較的シンプルな構造ですが、なかなか良い感じに仕上がっています。
インターポレータはRENISHAW製
インターポレータにはRENISHAW製のREEを使用しています。

本来はHEIDENHAIN製のインターポレータを組み合わせたいところですが、入手が難しかったため、RENISHAW製を採用しました。
メーカーは異なりますが、A相、B相の信号は同じ1 Vppの正弦波なので、組み合わせて使用することができます。
ただし、原点検出用のZ相信号については仕様に違いがあるようで、現状ではREEからZ相出力を得られていません。
そのため、Z相についてはREEを経由させず、LIDA 48からのリファレンス信号を直接RS-422レシーバで受ける構成としています。
ノイズ対策とカウント動作の確認
当初は、ACサーボの電源を入れるとインターポレータの出力が不安定になるなど、ノイズの影響に悩まされました。
しかし、接地やシールドの処理を見直したところ、予想していた以上に安定した状態となりました。
インターポレータが良い仕事をしてくれているようです。
現時点では、軸が静止している状態でのカウント値の振れは、±1カウント程度に収まっています。
FPGA側には、A相、B相を4逓倍でカウントする回路を実装しており、信号の状態遷移が正常かどうかを監視する機能も設けています。
これまでの動作試験では、不正な状態遷移は検出されておらず、ミスカウントも発生していないようです。
もちろん、長時間の運転やさまざまな速度条件での検証は今後必要ですが、現段階では期待以上に安定しています。
やはり、産業用の部品は信頼性が違うと実感します。
今後の作業
今回の開発で最大の難関の一つと考えていた、リングエンコーダの基本的な動作確認が、何とか完了しました。
まだ実際の角度精度や原点復帰精度、追尾補正の評価はこれからですが、まずは一つ大きな山を越えた感じです。
次はRA軸にも同様のリングエンコーダを取り付け、動作確認を進めます。
また、今回の試験ではRS-422レシーバ周辺をブレッドボードで仮配線しているため、こちらも専用基板を製作する予定です。
10年以上前から構想していた赤道儀が、ようやく少しずつ形になってきました。
