反射望遠鏡の自作状況のブログ

望遠鏡のネタを中心に自作などの状況をご紹介します。

赤道儀の改造(その3)

ハーモニックドライブ赤道儀への改造

今回は、 リングエンコーダの動作確認

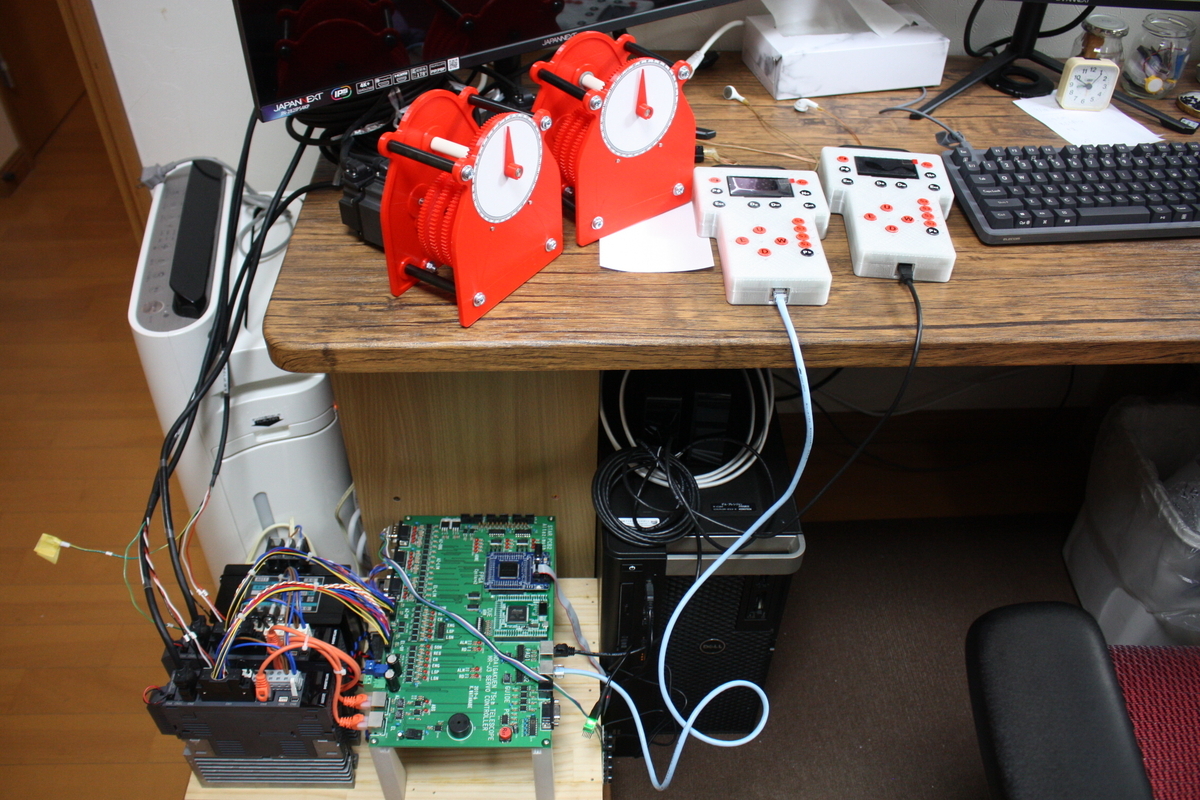
機械加工部品の製造委託が完了し、現在はRA軸、DEC軸をそれぞれ単独で組み立て、動作試験を進めています。今のところ、DEC軸の作業を先行させています。

制御ソフトウェアについては、すでにステラナビゲータから自動導入できるところまで仕上がっています。

ただし、今回の開発で特に重視しているのは、各軸に直接取り付けたリングエンコーダによって、導入精度や追尾精度を高めることです。

ACサーボとハーモニックドライブによる駆動だけに頼るのではなく、赤道儀の軸そのものの回転位置をリングエンコーダで検出し、その位置情報を使って補正を行う構成です。

現在は、その開発の大詰めともいえるリングエンコーダの動作確認を行っているところです。

今回使用している部品の多くは、10年以上前から少しずつ集めてきたものです。それらが、ようやく日の目を見ることになりました。

10年前は、精密な機械加工を外部に製造委託するには相当な費用が必要で、とても現実的ではありませんでした。かといって、手持ちの工作機械では必要な加工精度を確保できず、計画は以前からあったものの、なかなか着手できずにいました。

それが最近になって、精密加工を比較的手頃な費用で委託できるようになり、ようやく実現できる環境が整ってきました。

また、今回の開発ではAIの支援も大きな助けになっています。AIがなければ、ここまで開発を進めることは難しかったと思います。

リングエンコーダの理論分解能

今回のリングエンコーダの仕様は次のとおりです。

  • リング直径:250 mm

  • リニアスケールのピッチ:20 µm

  • インターポレーション:2000倍

リング1周の長さは、

250 × π ≒ 785.4 mm

リニアスケールのピッチが20 µmなので、1 mmあたり50周期となります。

これを2000倍に補間すると、1回転あたりのカウント数は、

785.4 × 50 × 2000 = 78,540,000カウント/回転

1カウントあたりの角度を秒角に換算すると、

360 × 3600 ÷ 78,540,000 ≒ 0.0165秒角/カウント

となります。

計算上は、かなりの高分解能が得られることになります。

もっとも、これはあくまで理論上の分解能です。実際の位置検出精度は、スケールの精度や取付誤差、偏心、補間誤差、温度変化などにも左右されます。

さて、実際にはどこまでの精度が得られるのでしょうか。

DEC軸のリングエンコーダ
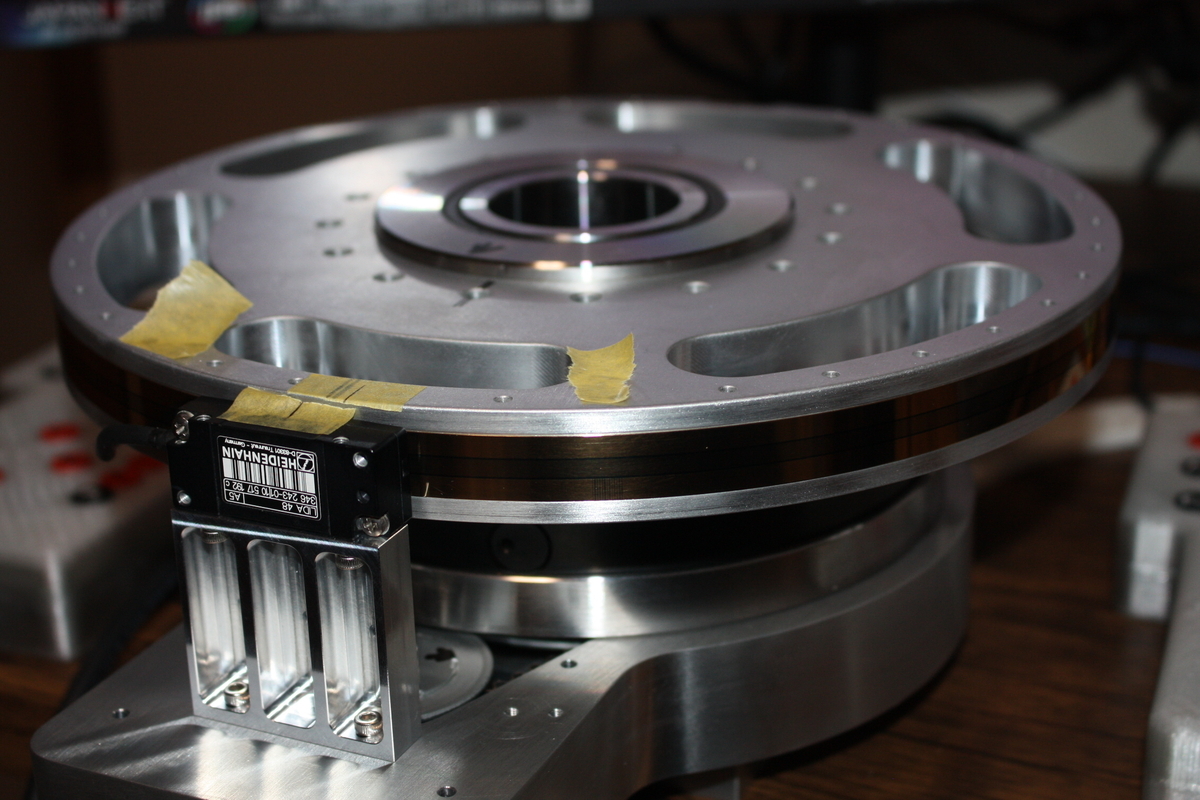
DEC軸には、直径250 mmのリングエンコーダを取り付けています。

リングの外周にはスケールテープを収めるための溝を加工し、そこにテープを落とし込む構造としています。

スケールヘッドはHEIDENHAIN製のLIDA 48です。A相、B相の信号が1 Vppの正弦波として出力されるタイプで、スケールテープには原点検出用のリファレンスマークも設けられています。

このリファレンスマークを利用することで、再現性の高い原点検出が期待できます。

スケールテープは鋼製で、リング本体はアルミ製です。

両者は熱膨張率が異なるため、テープをリングに完全固定してしまうと、温度変化によって歪みが発生する可能性があります。

そこで、スケールテープにはスプリングでテンションをかけ、リングの外周に密着させる構造にしました。

比較的シンプルな構造ですが、なかなか良い感じに仕上がっています。

インターポレータはRENISHAW製

インターポレータにはRENISHAW製のREEを使用しています。

本来はHEIDENHAIN製のインターポレータを組み合わせたいところですが、入手が難しかったため、RENISHAW製を採用しました。

メーカーは異なりますが、A相、B相の信号は同じ1 Vppの正弦波なので、組み合わせて使用することができます。

ただし、原点検出用のZ相信号については仕様に違いがあるようで、現状ではREEからZ相出力を得られていません。

そのため、Z相についてはREEを経由させず、LIDA 48からのリファレンス信号を直接RS-422レシーバで受ける構成としています。

ノイズ対策とカウント動作の確認

当初は、ACサーボの電源を入れるとインターポレータの出力が不安定になるなど、ノイズの影響に悩まされました。

しかし、接地やシールドの処理を見直したところ、予想していた以上に安定した状態となりました。

インターポレータが良い仕事をしてくれているようです。

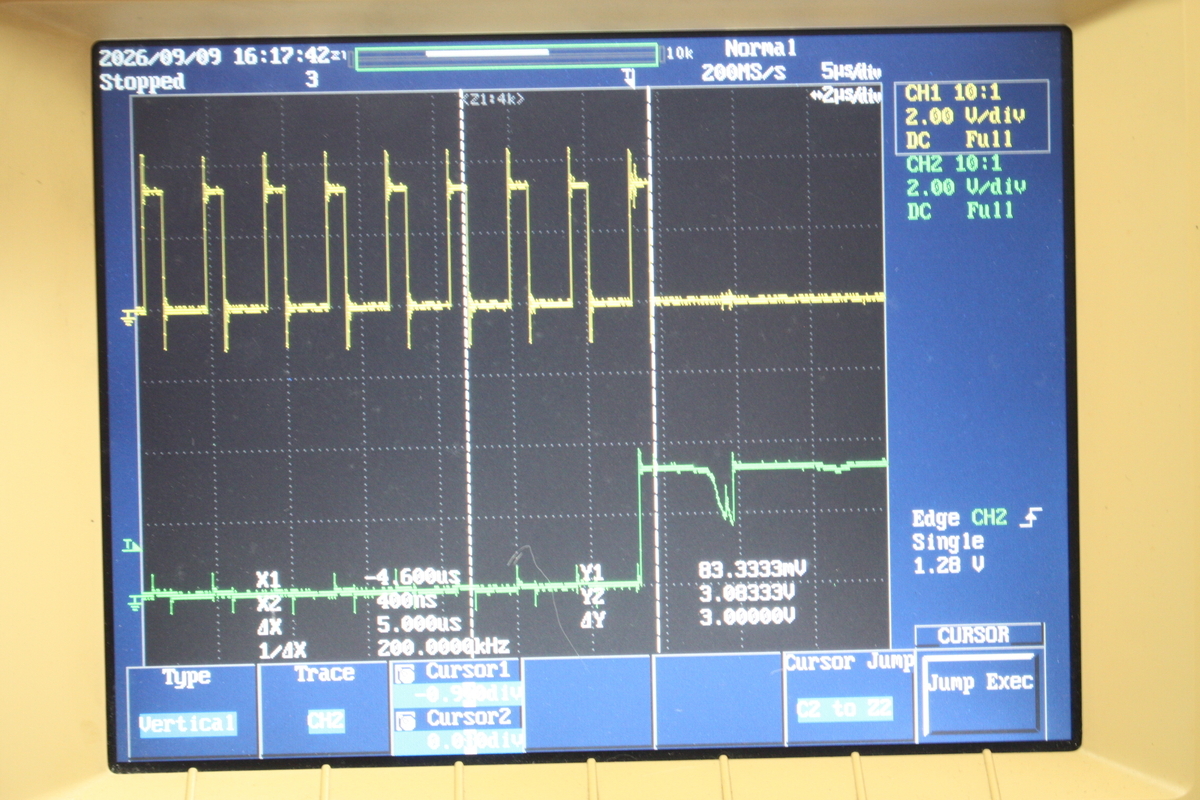
現時点では、軸が静止している状態でのカウント値の振れは、±1カウント程度に収まっています。

FPGA側には、A相、B相を4逓倍でカウントする回路を実装しており、信号の状態遷移が正常かどうかを監視する機能も設けています。

これまでの動作試験では、不正な状態遷移は検出されておらず、ミスカウントも発生していないようです。

もちろん、長時間の運転やさまざまな速度条件での検証は今後必要ですが、現段階では期待以上に安定しています。

やはり、産業用の部品は信頼性が違うと実感します。

今後の作業

今回の開発で最大の難関の一つと考えていた、リングエンコーダの基本的な動作確認が、何とか完了しました。

まだ実際の角度精度や原点復帰精度、追尾補正の評価はこれからですが、まずは一つ大きな山を越えた感じです。

次はRA軸にも同様のリングエンコーダを取り付け、動作確認を進めます。

また、今回の試験ではRS-422レシーバ周辺をブレッドボードで仮配線しているため、こちらも専用基板を製作する予定です。

10年以上前から構想していた赤道儀が、ようやく少しずつ形になってきました。
フィジカルAIのお勉強(その2)

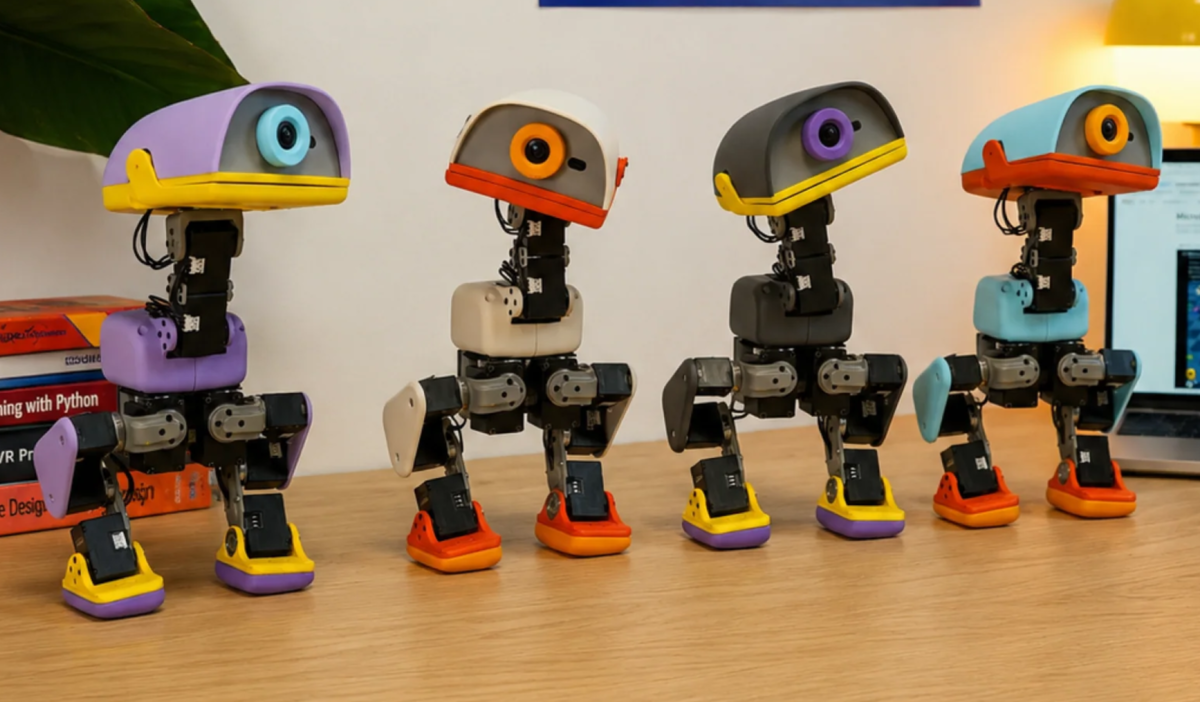
このMicroduckは公式GitHubがあり、自作も可能です。

github.com


すべての情報が公開されているわけではないのですが、何とかなりそうです。

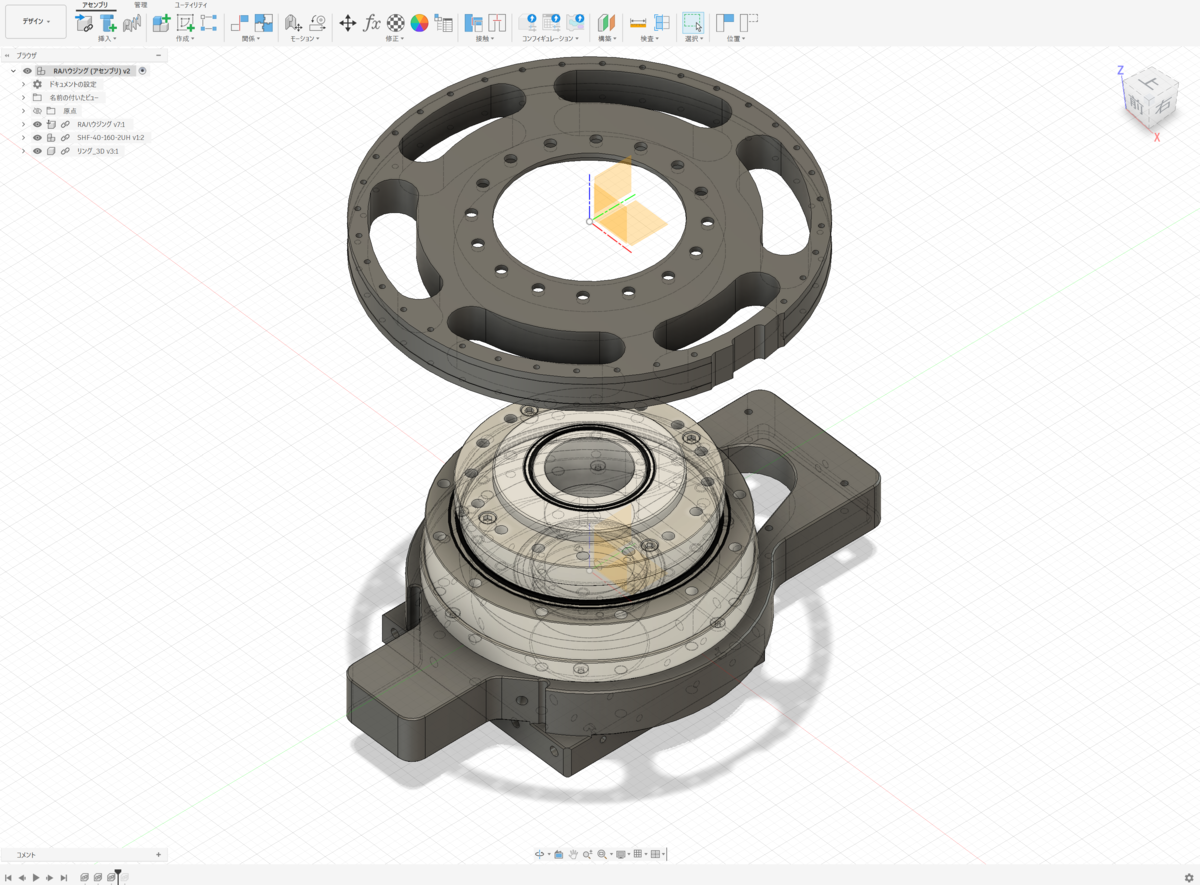
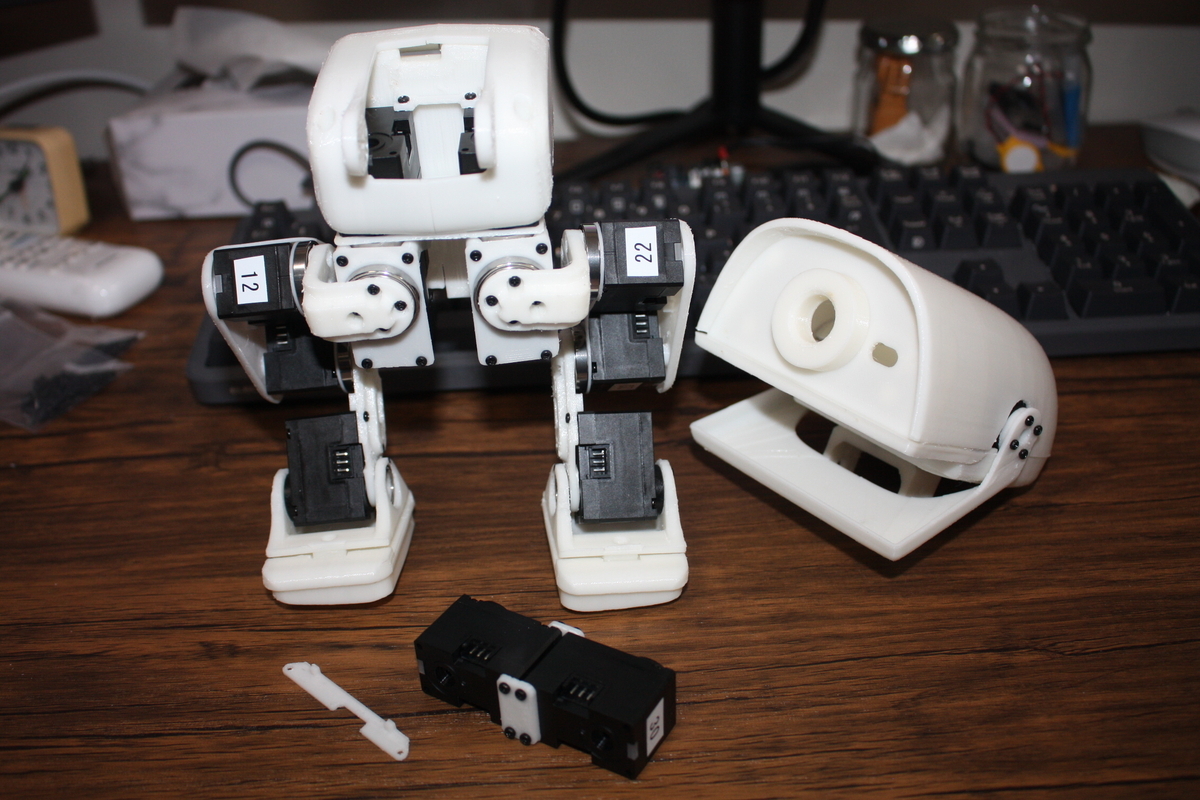
ボディのパーツもSTLデータが公開されているのですが、どうやら仮想空間のモデル用と思われるので、一部修正が必要な部品はありますがほとんどはそのまま使える感じでした。パーツの修正はFusion360を使ってSTLデータを取り込んで修正しSTLで吐き出して3Dプリンターで印刷します。

我が家の3DプリンターはANYCUBIC i3 MEGAでだいぶ古い機種なので印刷後の整形にやや手間がかかりますが何とか印刷できました。


まずは、サーボモータ15個と印刷した部品を仮組したところです。

ここまでのところ、ChatGPTにGitHubを解読してもらいながら作業を進め仮想空間での学習環境の構築や、今回のボディ製作まで進みました。


赤道儀の改造(その2)

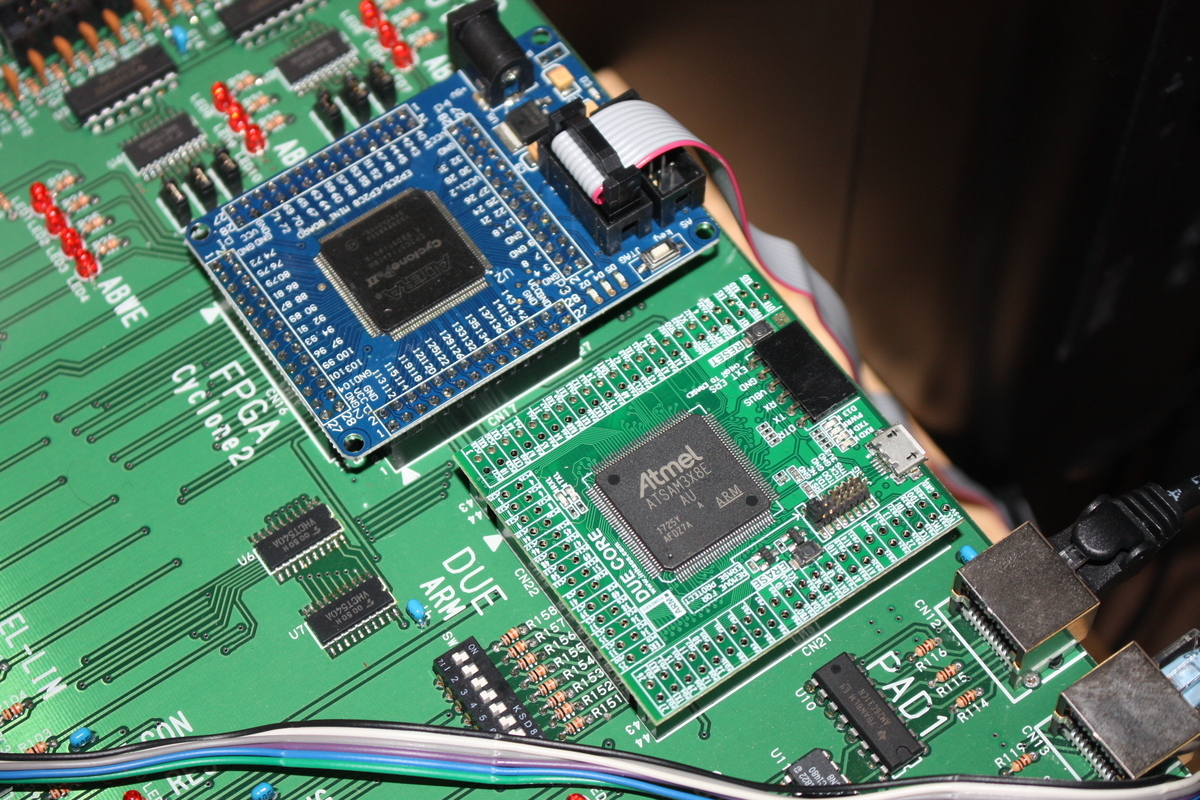
現在、赤道儀の改造に必要な機械加工部品をPCBWayに製造依頼しているので、その間に制御系の改装を行っています。 ベースになる制御系は某学園の制御用に制作した基板を流用してFPGAとDueCoreのコードを一新しています。ハードはそのまま流用となるので、既存回路に合うようにコードをChatGPTに作成してもらいデバックしているところです。ChatGPTはPulsを使用(課金)しています。旧プロジェクトファイルを丸ごとZIPでGPTに投げています。

◎回路図

◎基板製造データ

◎FPGA(Quartus)

◎DueCore(ArduinoIDE)

前回開発時はFPGAは回路入力で組んでいましたが、HDLで新たに論理合成してくれています。なので、今回の開発は自分ではほぼコードを書いていません。有能なプログラマーに指示を出すプロジューサみたいな立場なので、頭が痛くなることは今のところないです。たまに違う方向に進むので方向修正してあげる程度です。

5日程度の期間でほぼコード作成が終わる速さです。望遠鏡を手元操作するためのハンドパッドの中身はFPGAとラインドライバのみでマイコンは使っていないタイプで通信方法は半二重シリアル通信です。もう、完全に忘却の状況でもGPTはFPGAの中身の解析と実機のオシロ波形を見ながら解読してくれました。 自力だったら相当苦労したと思います。


ちなみに、オシロ(DL1740)の画面を最初はカメラで撮影していたのですが、面倒なのでPC取り込みをチャレンジしたのですは標準ソフトはWin11対応できていないとかのようでうまくできなかったところをGPTがAPI使ってアプリをすぐに作ってくれました。


今回は、赤道儀のエンコーダの分解能も高いのでFPGA内のDDA回路が32ビットから40ビットに増えるとか、自己診断とか機能を追加しているのでEP2C5T144ではロジック数が不足気味で収まるかが問題です。

現在、EP2C8T144を単体で手配中です、これにリワークして載せ替えればロジック数は約倍になるので余裕で収まることになるのですが、リペアできるかが問題、物自体は上位互換でピンコンパチなので使えるはずです。

今回は、制御的には恒星追尾の4000倍まで回せる仕様ですが、そんな速度は怖いのでもっと低速に落ち着くと思います。

GPTも安全面では慎重で移動範囲のリミット設定を3段階に設定るるとか、不整合を検出したら安全停止するとかの仕組みがより強化された仕様になっています。


フィジカルAIのお勉強

AI活用のよる人型ロボットの発展がものすごく速くなってきたと感じるこの頃。

まず、機械学習による運動制御の発展とモータやバッテリーの性能アップが大きいのかと思っています。 Z80や6502マイコンから始めたローテク世代は何か取り残されている感じがします。 そこで、仕組みを理解するべくChatGPTと壁打ちするもなかなか理解できないので、作ってみることにしました。

Microduckです、まだ一般販売でなく予約段階のものですが、オープンソースである程度の資料公開がなされているので、コピーしながら仕組みを理解することにしました。

資料公開はある程度(かつ英文)なので、調べはGPTに丸投げです。

このロボットは2足歩行ロボットでAI学習にて習得したルールを実装していろいろな動きができるものです。製品版にはすでに学習済のルールが実装されているのですぐに動かして遊ぶこともできるようです。 それでは、勉強にならないので各動作の学習から学ぶのですが、学習は仮想空間で4096体を同時に目標とする動きを獲得させる作業を行います。 まずは、この仮想の環境をGPTに教えてもらいながらPCに構築し学習ができるところまで確認ができたところです。


赤道儀の改造(その1)

ブログ更新ご無沙汰していました。

のんびりと過ごして、だいぶ間が開いてしまいました。

最近はなかなか晴れない日が多く、悶々としていたのですが、ようやく重い腰をあげて赤道儀の改造を計画しています。

改造の3大ポイントは

1.ウォームギアが導入の高速時に共振して鳴くので、静音で動作するようにする

2.より高速に導入できるようにする

3.導入精度を高める

です。

既存の赤道儀の部品を流用しつつ、性能アップを試みます。

方式としてはハーモニックドライブを使用したいわゆる波動減速機を使った赤道儀を計画します。

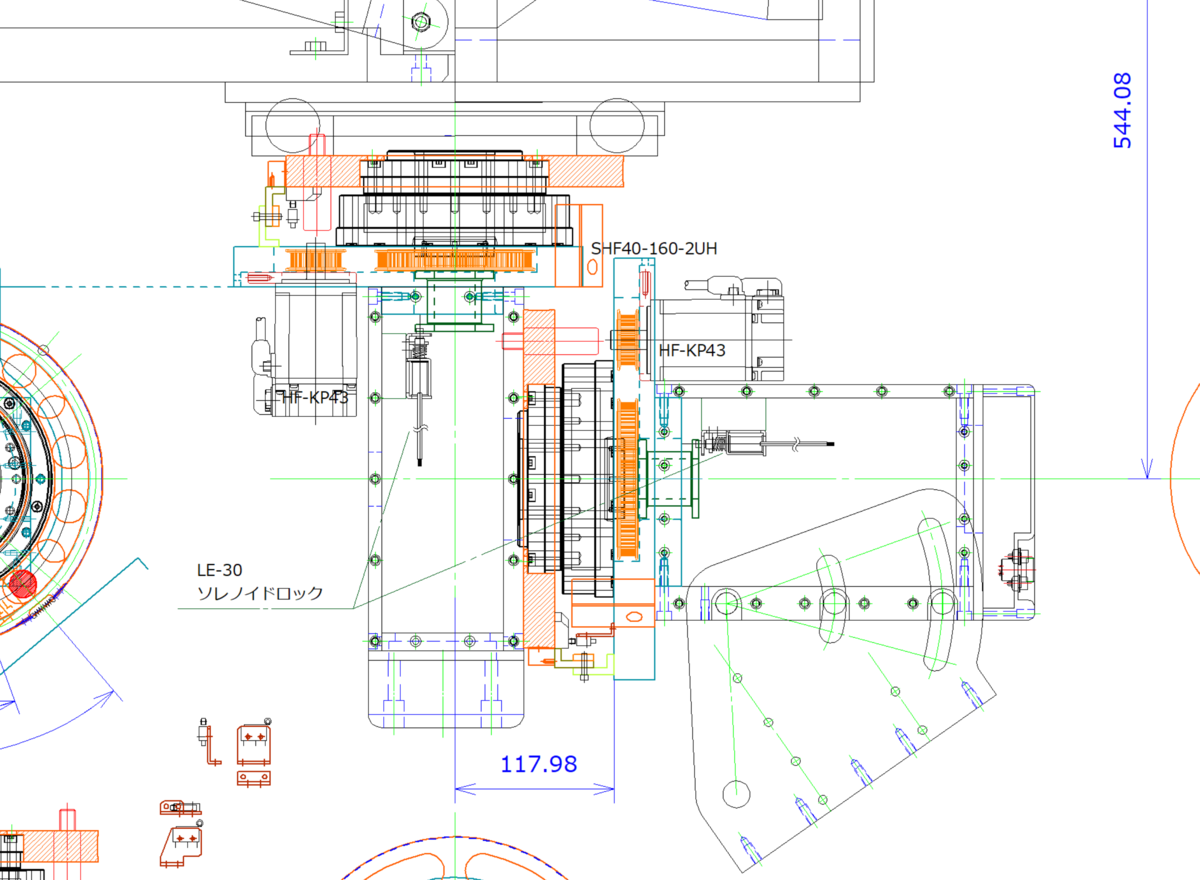
大まかなプランは以下の図の感じです。

搭搭載重量は60Kgで転倒防止でウエイトでバランスを取ります。

モータはステッピングモータからACサーボに変更、座標はリング式エンコーダを設けて

電気的な分解能は約0.0165秒角/countと高分解能を狙う設計です。

過去に集めた部品と、今回調達した部品を合わせて製作していきます。

主要部品は

部品 メーカ 型番 備考
減速機 HD SHF-40-160-2UH 160:1減速
サーボモータ 三菱 HF-KP43  
サーボアンプ 三菱 MR-J3-40A  
スケール ハイデンハイン LIDA48 1VPP
読取ヘッド ハイデンハイン LIDA407 20μmピッチ
インターポレータ Renishaw REE2000E06A ×2000

すでに、主要部品は入手済みで設計も終盤です。

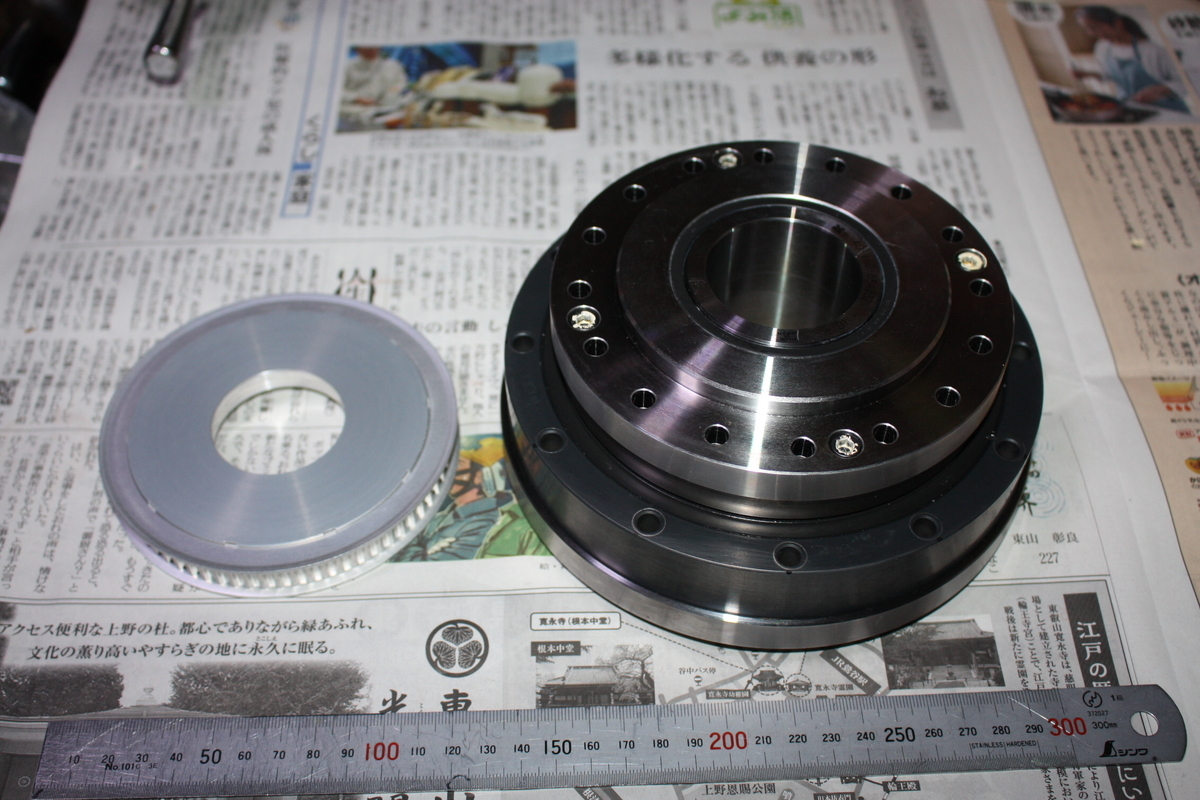
これがハーモニックドライブ減速機ですでにクロスロラーベアリングに組み込まれているユニットです。

設計や構想に関しては、いろいろとChatGPTを相棒として作業を進めています。

細かい調べや、検証などをお願いできるので設計速度が以前に比べ比較にならないほど早くなっています。

今回は制御系も一新するのでそのプログラムや回路もGPTと共同作業で進めます。

部品製作加工は、従来はすべて自前で行っていましたが、ここ最近おの流れで材料購入して加工を行うよりも製作依頼しても大差ない状況となりつつあり、加工日数も短いので大物加工は外注する予定(たぶんPCBWay)です。

部品設計は使い慣れた2DCADで作図してFusion360でモデル化してSETPファイルへ返還の後にPCBWayとかに見積もり依頼して安いところに製作依頼する流れです。

つづく


ドナドナしてしまいました・・・

長らく、工作室の天井や壁面を飾っていたラジコンたち。

法改正で飛ばしにくくなってからだいぶ時がたち、もう飛ばさないであろうとのことでドナドナしました。


長年動かしていないのでエンジンは固着していましたのですべて分解オーバーホールして、またしばらく寝かされるであろうから防錆スプレーで固着防止してやりました。


ヘリたちもエンジンはオーバーホールして防錆処置。 とりあえず壊れている部分はないのですが、樹脂製の部品類は劣化しているかもですね。

ラジコンのみならず、当面使用しないであろう、工具や不要バイクパーツもそれぞれドナドナしています。 悩みどころは、工作室の旋盤、フライスをドナドナするかしないか。

今後でれだけのパーツを自作するのか、外注したらどんだけ費用がかかるのかとか、なくなればスペースが広くなって、さらに色々なことができるのではないか、とか・・・


Kodak CCDのコレクション

当面すぐには使用しないであろうKodak製のCCDチップを収納の奥にしまい込んでおいてももったいないので、コレクションボックスに入れてみました。 手持ちの種類として概ね7種類です。 どれも、動作するものとのことで購入したものです、KAF-8300はオリンパスのE-300から摘出したもので、KAF-8300は回路を自作して画像取り込みまでできていますので、いずれ応用でより大きなチップも挑戦したいと思っています。

左上からKAF-22000CE,KAF-39000CA,KAF-16801NE,下の段左からKAF-16802CE,KAI-11000CM,KAI-11002-ABA,KAF-8300CEです。